
メディアダイナミクス・メディア創生学研究室
ロボット・ドローンの自律化技術
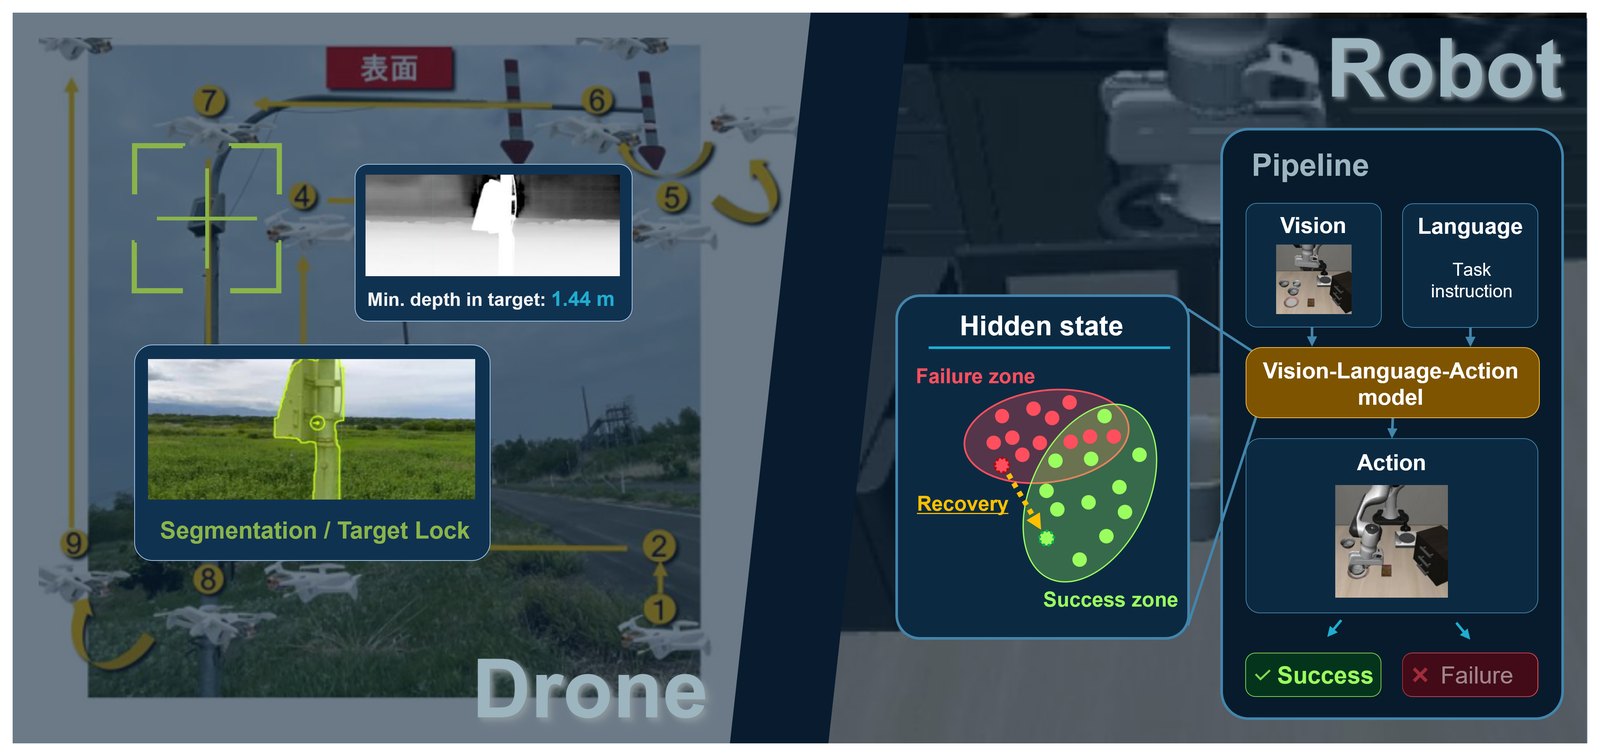
画像や言語などの情報をもとに、ロボットやドローンが周囲の状況を認識し、自律的に行動するためのAI技術を研究しています。道路附属物点検では、深度推定とセグメンテーション技術を用いて、対象物との距離を保ちながら追従するドローンの自律制御を実現しています。また、アームロボット制御では、画像や言語から行動を生成するVision-Language-Action(VLA)モデルによる動作失敗の兆候を検出して行動を修正することで、安心・安全な自律動作の実現を目指しています。